
- 기계硏, 사람 손과 유사한 움직임 구현한 로봇 손 개발
[헤럴드경제=구본혁 기자] #협동로봇에 장착된 로봇 손이 계란을 살짝 집어 접시에 옮겨 담는다. 이어 가위를 들어 종이를 오려내기도 하고 능숙한 솜씨로 피아노 건반을 친다.
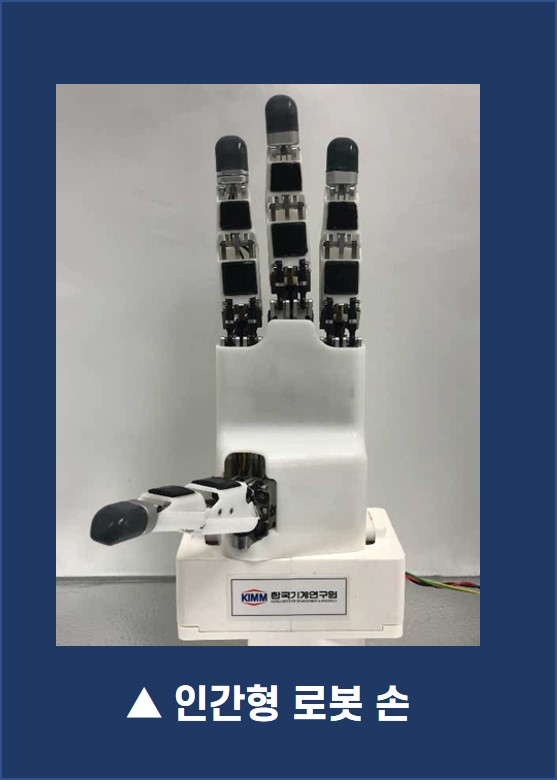
이처럼 자유자재로 정교한 손 재주를 발휘할 수 있는 ‘인간형 로봇 손’이 국내 연구진에 의해 개발됐다.
22일 한국기계연구원에 따르면 도현민 박사 연구팀이 개발한 인간형 로봇 손은 사람 손가락의 움직임과 구조를 모사해 일상생활의 다양한 물체 및 도구 조작이 가능하다.
다양한 로봇 팔에 장착할 수 있고 무게 대비 쥐는 힘도 세계 최고 수준으로 산업현장은 물론 일상생활까지 활용이 확대될 것으로 기대된다.
이 로봇 손은 중량 1kg, 길이 16cm로 4개의 손가락과 16개의 관절을 지니고 있으며 각 손가락이 개별적으로 움직인다. 기존 상용화된 로봇 손보다 가볍고 힘이 세 3kg 이상의 물체를 번쩍 들 수 있다.
연구팀은 로봇 손의 손가락을 사람의 손과 비슷한 수준으로 움직이게 하기 위해 좁은 공간에서도 자유롭게 움직일 수 있는 메커니즘을 개발했다. 특히 손가락을 움직이는 구동부를 손바닥 내부에 장착해 모듈화에도 성공했다. 기존 로봇 팔 구조를 변경할 필요 없이 로봇 손을 쉽게 장착할 수 있도록 해 활용도를 높인 것이다.
연구팀은 물체와 접촉을 감지할 수 있는 촉각 기능을 부여하기 위해 힘 측정 센서를 개발하고 손가락 끝과 마디, 손바닥에 장착했다. 손가락 끝에 장착된 힘 센서는 지름 15㎜, 무게 5g 이하의 초소형 센서로 로봇 손과 물체가 접촉할 때 손가락 끝에서 감지되는 힘의 크기와 방향을 측정할 수 있다. 물건을 쥐는 힘을 조절하는 핵심이다.
도현민 박사는 “인간형 로봇 손은 ‘파지’ 작업 알고리즘과 로봇의 조작 지능을 연구하기 위한 플랫폼으로도 활용될 것으로 기대된다”고 말했다.






































