달 탐사 로버 온도·자율주행 인력 채용
발사부터 착륙 후까지 단계별 시험 진행
엔비디아 가상공간 검증, 내년 기술확보
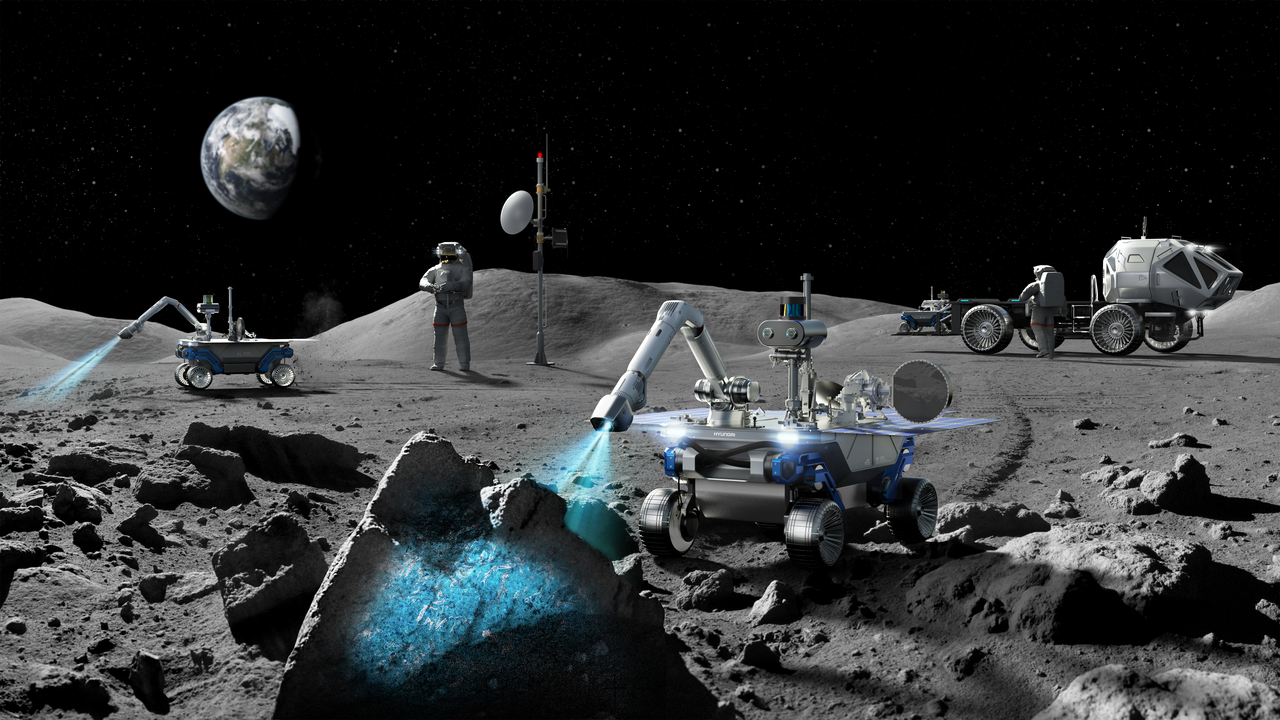
현대자동차그룹이 지구를 넘어 우주로 사업 영역을 확장하기 위해 기술 검증에 나섰다. 달 탐사 전용 로봇(로버)이 우주의 극한 환경에서 견딜 수 있는지 시험하고, 달 착륙 이후에도 사람 없이 스스로 움직일 수 있도록 자율주행 소프트웨어(SW) 고도화에도 속도를 내 오는 2027년까지 발사 가능한 수준의 기술을 확보할 계획이다.
16일 업계에 따르면 현대차는 모빌리티 열제어 시스템 엔지니어와 자율주행 SW 엔지니어 등 달 탐사와 관련된 인력을 확보하기 위해 채용 절차에 나섰다.
열제어 시스템 엔지니어는 로버의 열제어계 설계와 함께 발사와 항해, 달 궤도, 착륙, 표면 운용 등 생애주기 단계별 열해석을 맡는다. 달 탐사 로버의 미션 시나리오에 맞춰 열진공 시험 프로파일을 설계하고, 시험에 사용할 치구와 히터, 센서도 개발한다.
열진공 시험은 달 탐사 로버가 낮과 밤의 기온 차이가 300도 이상에 달하는 등 달 표면의 극한 환경을 견딜 수 있는지 확인하는 필수적인 과정이다. 우주환경을 모사한 장비 안에 진공 상태와 극한 온도 환경을 만들어 장비의 안정성과 신뢰성을 확인하게 된다. 현대차는 부품 단위와 로버 전체 단위에서 모두 이 시험을 진행할 계획이다.
안재명 KAIST 항공우주공학과 교수는 “달은 공기가 없는 진공 상태에 낮과 밤, 위치에 따라 온도가 크게 달라져 지구의 운영환경과는 분명히 다르다”며 “로버를 포함한 우주 시스템은 모두 열진공 시험을 거쳐야 하고, 우주로 쏘아올리는 인공위성들도 이를 통과해야 실어 올리는 과정을 이어갈 수 있다”고 말했다.
위성항법시스템(GPS)을 쓸 수 없고 사전 지도도 없는 달 표면에서 작업을 수행하기 위해 맞춤형 자율주행 기술도 개발한다. 로버는 먼저 카메라 영상으로 주변 지형과 장애물, 랜드마크를 인식한다. 여러 대의 카메라가 같은 장면을 정확하게 해석할 수 있도록 카메라마다 렌즈 특성과 장착 위치를 맞추는 보정 작업도 거친다.
아울러 사전 지도가 없는 착륙 초기 상태에서 카메라 영상으로 위치를 파악하면서 동시에 지도를 처음부터 만들어 나가는 초기화 알고리즘을 설계한다. 로버는 시각 기반 위치추정·지도작성(VSLAM) 기술을 통해 이동하면서 달 표면의 3차원 지도를 쌓아 나간다. 이미 지나온 장소를 다시 알아보는 ‘루프 클로저’ 기능으로 위치 오차도 바로잡는다. 카메라와 관성측정장치(IMU)를 결합한 시각-관성 주행거리 측정(VIO) 기술도 함께 개발한다.
검증은 가상 공간에서 이뤄진다. 현대차그룹은 엔비디아의 로봇 시뮬레이터 ‘아이작 심(Isaac Sim)’과 이를 기반으로 한 오픈소스 달 환경 시뮬레이터 ‘OmniLRS’를 활용한다. 달 지형과 조명, 먼지 조건을 구현한 시뮬레이션 데이터로 알고리즘을 반복 검증하고 성능을 끌어올린다. 인지와 위치 추정 기술은 로버의 이동 경로를 정하는 경로계획 알고리즘과 합쳐 통합 검증한다. 성능과 정확도를 점검하는 자동화 테스트 시나리오도 설계한다.
아울러 현대차그룹은 자동차와 로봇 개발 과정에서 축적한 자율주행 및 인공지능(AI) 기술을 고도화해 달 탐사 로버에도 적용할 계획이다.
기술 확보를 위한 기반 작업도 한창이다. 지난해 10월에는 일본 도레이그룹과 달 탐사 로버 등 미래 모빌리티에 적용할 탄소섬유 복합소재 공동개발 계약을 맺었다. 지난 7월 발표한 영남권 10년간 42조원 투자 계획에도 자동차와 로봇 개발 과정에서 쌓은 자율주행·AI 기술을 적용한 달 탐사 로버 제작을 포함했다.
현대차그룹 관계자는 “도심 항공부터 우주 발사체, 달 탐사에 이르는 미래 항공·우주 모빌리티로 사업 영역을 확장하겠다”고 설명했다. 권제인 기자
eyre@heraldcorp.com