누리호 5차에 ‘모터 제어보드’ 실증 탑재
2032년 국산 모터 달 착륙 정조준
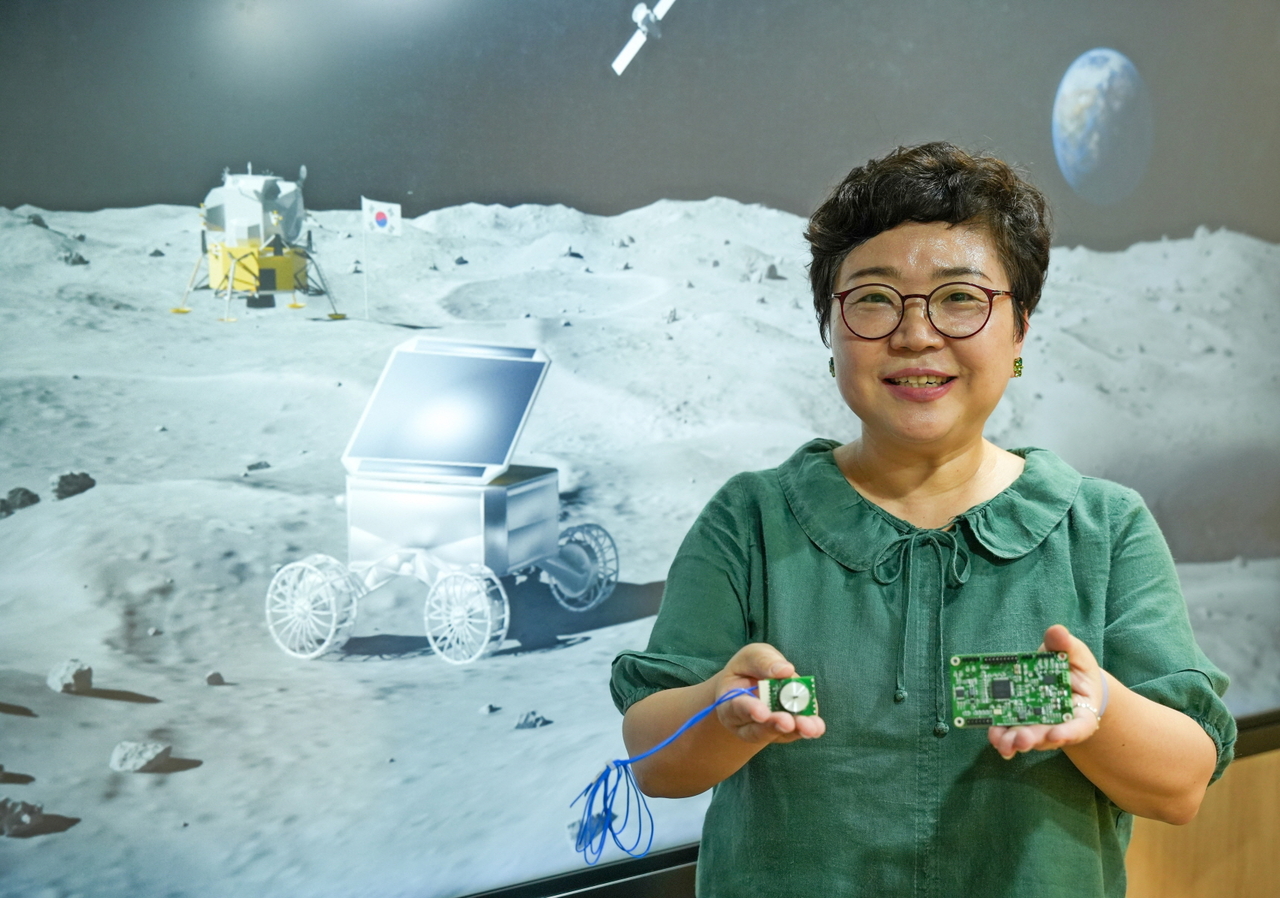
[헤럴드경제(창원)=황상욱 기자] 한국전기연구원(KERI)이 전량 수입에 의존하던 달 탐사 로버(이동형 로봇)의 핵심 구동 부품 국산화에 착수했다.
전기연 항공모빌리티추진연구팀 이지영 박사 연구팀은 우주 로봇 전문 스타트업 ㈜무인탐사연구소(UEL)와 협력해 누리호 5차 발사에서 로버용 구동 제어보드의 우주 환경 실증을 추진한다고 21일 밝혔다.
이번 실증은 125℃에 달하는 달 표면 극한 환경에서 25㎏급 로버가 시속 4m로 이동하며 10도 경사로를 오를 수 있는 파워트레인을 독자 개발하는 연구의 첫 단계다.
현재 국내 인공위성과 우주선에 쓰이는 핵심 구동 부품인 ‘우주급 액추에이터’는 글로벌 과점 기업의 해외 부품에 전량 의존하고 있다. 부품 결함이나 규격 오차가 생겨도 원인 규명조차 쉽지 않은 구조다. 실제로 연구팀은 기존 외산 액추에이터의 출력 특성이 규격서와 다르다는 사실을 5개월에 걸친 정밀 분석 끝에 밝혀내고 해외 제조사의 설계 오차 시인을 이끌어내기도 했다.
연구팀은 이번 누리호 실증에서 모터 구동 알고리즘을 담은 제어보드를 우주 궤도에 올려 작동 데이터를 축적한다. 발사 실패 위험과 비용이 막대한 우주 산업 특성상 실제 비행 이력인 ‘우주 헤리티지(Space Heritage)’ 확보가 필수적이기 때문이다.
연구팀은 제어보드 실증을 시작으로 지상 챔버 시험을 거쳐 모터와 인버터 시제품을 단계적으로 제작한다. 이어 국내 전문 제작 기업에 기술을 이전해 2032년 정부 달 탐사선에 국산 모터를 최종 탑재할 계획이다. 연구 기간은 2030년까지다.
이지영 박사는 “우주 산업은 실전 검증 이력이 없으면 시장 진입 자체가 막힌다”며 “이번 제어보드 실증을 발판 삼아 2032년 달 표면에 독자 기술로 만든 국산 구동계를 반드시 보내겠다”고 말했다.
ook967@heraldcorp.com