- 장기 변형·빛 반사에도 카메라 위치 정밀 추정, 로봇 수술 자동화 기대
[헤럴드경제=구본혁 기자] 국내 연구진이 수술 중 내시경 카메라의 위치를 인공지능(AI)으로 정밀하게 파악하는 기술을 개발, 세계적인 의료영상 AI 경진대회에서 1위를 차지했다.
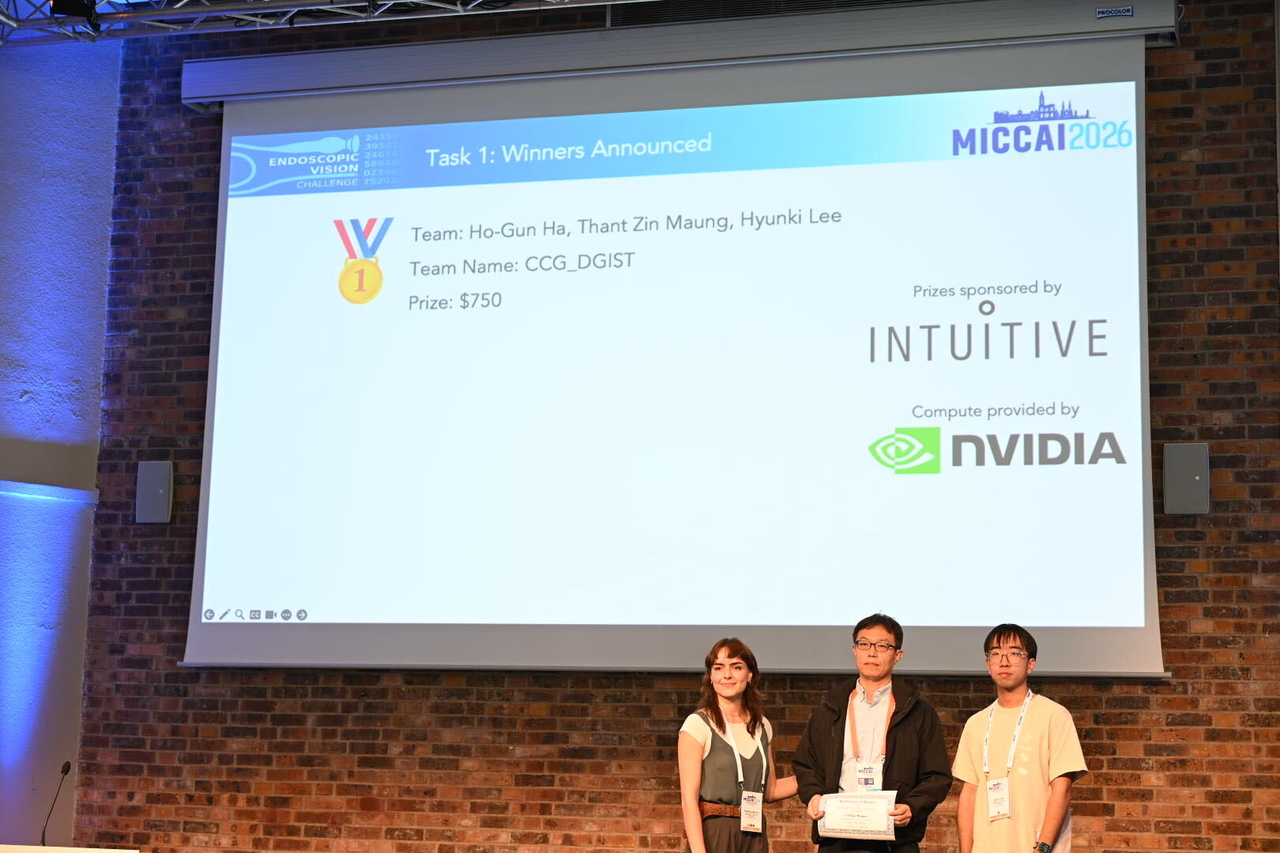
대구경북과학기술원(DGIST)은 지능로봇연구부 이현기 책임연구원 연구팀이 국제의료영상컴퓨팅 및 인터벤션 학술대회(MICCAI 2026)에서 열린 ‘EndoVis 챌린지’의 3차원 카메라 위치 추정 부문에서 최종 1위를 차지했다고 14일 밝혔다.
연구팀은 2024년 2위, 2025년 1위에 이어 올해까지 3년 연속 수상하며 의료영상 AI 분야에서 기술 경쟁력을 입증했다.
글로벌 의료로봇 기업 인튜이티브와 엔비디아가 공동 후원한 이번 대회는 로봇 보조 최소침습 수술에 필요한 핵심 기술을 평가하는 자리다. 두 대의 독립된 내시경이 촬영한 영상을 분석해 카메라 사이의 상대적인 위치를 얼마나 정확하게 추정하는지가 핵심 평가 기준이다.
내시경 수술에서는 카메라 위치를 정확히 파악해야 수술 부위를 3차원으로 재구성하고 로봇의 움직임을 정밀하게 제어할 수 있다.
하지만 실제 수술 환경에서는 환자의 호흡이나 수술 도구의 움직임에 따라 장기 형태가 계속 변한다. 강한 조명에 따른 빛 반사와 연기, 출혈 등도 영상 분석의 정확도를 떨어뜨리는 주요 원인이다.
연구팀은 이러한 한계를 극복하기 위해 기존 시각적 위치 추정 기반 딥러닝 모델에 영상 속 미세한 특징점을 정밀하게 연결하는 ‘덴스 매처(Dense Matcher)’ 기술을 결합했다.
이를 통해 기존 비전 트랜스포머(ViT) 기반 AI 모델이 장기 표면의 변형이나 빛 반사로 인해 발생시키던 분석 오차를 줄이고, 복잡한 수술 환경에서도 카메라의 3차원 위치를 정확하게 추정하도록 했다.
이번 기술은 수술 중 의료진에게 정확한 위치 정보를 제공하는 실시간 내비게이션 시스템은 물론, 로봇이 주변 환경을 인식하고 스스로 움직임을 제어하는 자율 수술 기술에도 활용될 전망이다.
이현기 DGIST 책임연구원은 “지역 거점 병원과 긴밀한 임상 협력을 통해 개발 기술이 실제 로봇 수술 현장과 환자 치료에 활용될 수 있도록 실용화 연구에 속도를 내겠다”며 “DGIST가 글로벌 의료영상 처리 및 AI 연구의 중심 거점으로 도약할 수 있도록 연구를 지속하겠다”고 말했다.
nbgkoo@heraldcorp.com