한국기계硏, 로봇휠체어 최초 개발
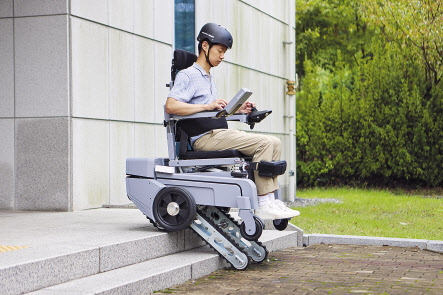
하지 장애인이 자유롭게 계단을 오르내리고, 일어서서 이동하며 생활할 수 있도록 돕는 로봇 휠체어 기술이 세계 최초로 개발됐다.
한국기계연구원은 계단을 오르내리는 계단 등반 모듈, 일어서서 이동하고 탑승한 상태에서는 눕고 기울이는 등 다양한 자세를 취할 수 있는 스탠딩 모듈을 통합한 신개념 로봇 휠체어 개발에 성공했다.
기존에도 계단을 오르는 휠체어와 일어서서 이동할 수 있는 휠체어가 각각 있었으나 두 모듈을 통합해 한 대의 휠체어로 개발한 것은 처음이다. 계단을 오르고, 서서 이동하고, 다양한 자세로 변환하는 기능을 한 대의 로봇 휠체어로 모두 구현할 수 있다. 하지 장애인이 공간적 제약 없이 일상생활을 자유롭게 누리는 데 큰 도움이 될 것으로 기대된다.
박찬훈 한국기계연구원 AI로봇연구본부장 연구팀은 ‘ㄹ’자 형상 크롤러(바퀴)를 특수 설계하고 휠체어 하부에 장착해 계단을 오르내리는 장치인 계단 등반 모듈을 개발했다. 이 크롤러는 평상시에는 휠체어 내부에 감춰져 있다가 필요할 때 하강한다.
연구팀은 평행 사변형 구조의 독특한 기구구조와 자중보상기술을 적용해 휠체어에 탑승한 상태에서 일어서고, 눕고, 앉은 채로 앞뒤로 기울이고, 좌석 높이 조절까지 5가지 자세 변환이 가능한 장치인 스탠딩 모듈을 개발했다. 또 로봇 휠체어에 탑승한 상태에서 다양한 자세로 변환할 수 있어 압력 집중을 해소하고 욕창 방지와 혈액순환 등에 도움을 받을 수 있다. 자세를 변환하는 스탠딩 모듈이 휠체어와 일체형이 아닌, 독립 모듈 구조로 돼 있어 다양한 휠체어에 큰 설계변경 없이 쉽게 결합이 가능하다는 것 또한 큰 장점이다.
연구진은 크롤러를 이용한 계단 등반 기술을 넘어, 원형의 휠만으로 계단을 오를 수 있는 특수 설계 변형 휠 원천기술도 개발했다.
박 본부장은 “기존 휠체어 기술은 단순한 이동 수단 제공에만 목적이 있었다면, 이번 로봇 휠체어 기술은 하지 장애인이 기존 장애인을 고려하지 않고 설치된 시설 및 인프라까지 모두 활용할 수 있도록 도와드리는 목적으로 개발된 기술”이라고 말했다.
구본혁 기자
nbgkoo@heraldcorp.com